01
초기 프로토타입
Work Compiler
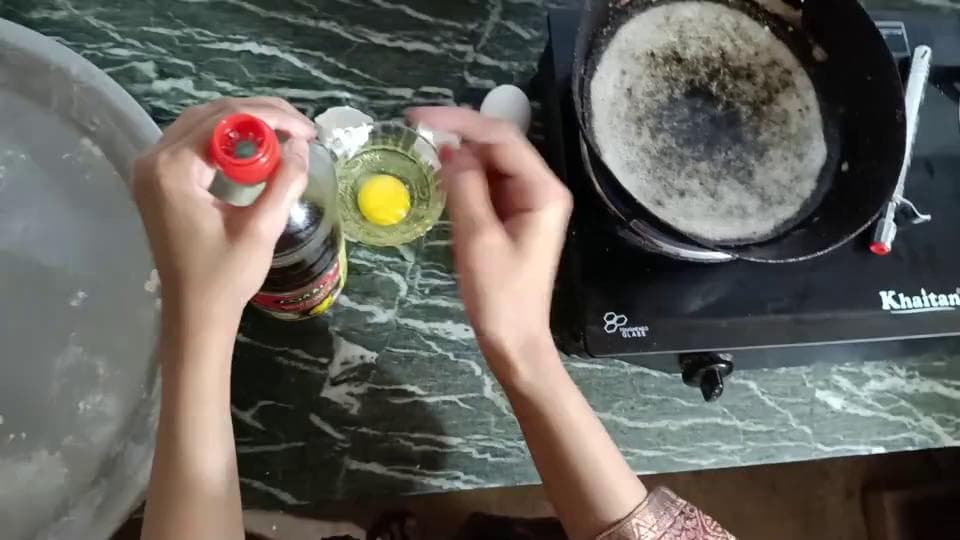
영상과 지침에서 작업 단계·조건·근거를 담은 WorkSpec 초안을 만듭니다.
The execution layer for real-world robots.
영상과 지침을 로봇 실행의 모니터링과 작업 조율에 함께 쓰이는 작업 명세, WorkSpec으로 정리합니다.
우리의 미션Robots are learning to act. The world still needs a way to run the work.
사람과 로봇이 함께 일하도록 돕는 소프트웨어를 만듭니다.
세 모듈이 공유하는 하나의 WorkSpec.
영상과 지침에서 작업 단계·조건·근거를 담은 WorkSpec 초안을 만듭니다.
WorkSpec에 정의된 작업 단계와 완료 기준에 따라 수행 근거를 확인합니다.
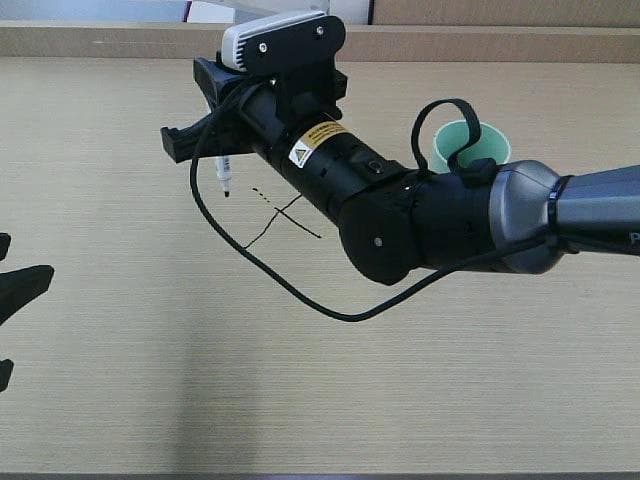
같은 WorkSpec을 바탕으로 로봇의 작업 배정과 인계, 재시도를 관리하는 기능을 개발 중입니다.
같은 작업의 절차, 수행 상태, 로봇 배정을 한 화면에서 확인하는 제품 방향입니다.
WS-001단계를 선택해 연결된 상태를 확인하세요.
WS-001 / 03WS-001 / 03통합 Dashboard의 인터페이스 콘셉트입니다. 예시 상태를 보여주며, 실제 모듈 통합 운영이나 로봇 제어를 실행하지 않습니다.
공개 영상 샘플을 활용한 초기 프로토타입을 살펴보세요.
프론티어 모델로 사전 생성한 분석 결과를 탐색하는 데모입니다. 실시간 현장 운영이나 로봇 제어를 보여주는 것은 아닙니다.
Researchers and builders for the physical world.
공동창업자 · CEO
공동창업자 · CTO
공동창업자 · CHIEF SCIENTIST
공동창업자 · ROBOTICS ENGINEER
Make real-world work executable.